H-JEPA permite a la IA planificar en múltiples niveles de abstracción
Un nuevo enfoque jerárquico permite a la IA razonar sobre movimientos a corto plazo y objetivos a largo plazo al mismo tiempo.
Construir un mapa mental que piense en capas
H-JEPA es una nueva técnica de IA que ayuda a las máquinas a planificar a lo largo de largos períodos de tiempo organizando su pensamiento en capas separadas de detalle. En lugar de intentar manejar cada movimiento pequeño y objetivo de gran escala en un solo cerebro gigante, H-JEPA divide la tarea en una jerarquía donde cada nivel maneja su propia escala de tiempo.
La idea se basa en un sistema anterior llamado JEPA, siglas de Joint-Embedding Predictive Architecture (Arquitectura Predictiva de Incrustación Conjunta). Un modelo JEPA aprende a predecir qué viene después comparando versiones codificadas de la situación actual y los estados futuros 1. Pero el JEPA estándar funciona a una sola escala de tiempo — ya sea predice el futuro cercano con gran detalle o el futuro lejano de manera abstracta, pero no ambos bien al mismo tiempo.
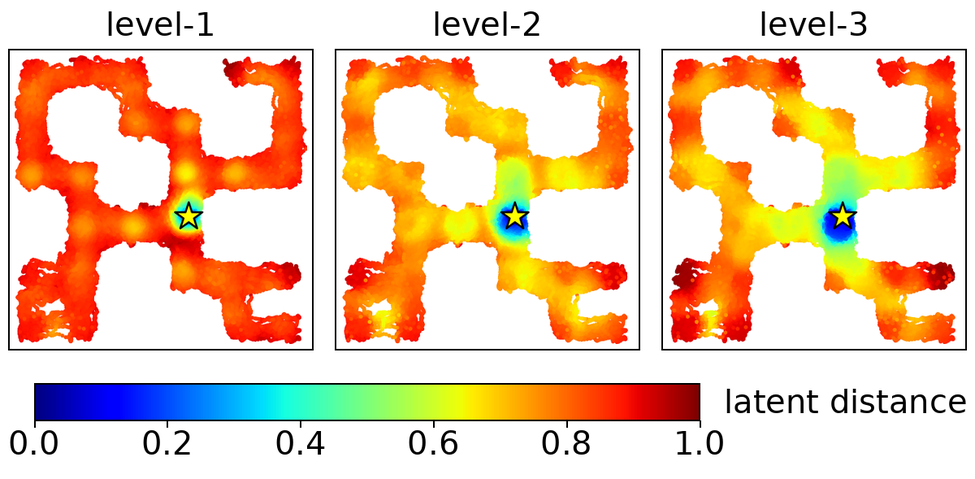
H-JEPA soluciona esto apilando múltiples modelos JEPA unos sobre otros. Cada nivel superior aprende a mirar más lejos hacia adelante en su propio espacio abstracto. Los detalles de cambio rápido, como los movimientos de las patas, se filtran en la parte superior, mientras que la información más lenta y más importante, como la posición general, permanece clara 2.
Cómo funciona la jerarquía
La planificación con H-JEPA fluye de arriba hacia abajo. El nivel más alto establece un objetivo abstracto, como «llegar a la salida del laberinto». Sus predicciones se convierten luego en subobjetivos para el nivel inferior, que los desglosa en pasos más pequeños. El nivel más bajo finalmente convierte esos pasos en acciones reales 2.
Todos los niveles se entrenan juntos de una sola vez. Los gradientes de los objetivos de arriba hacia abajo fluyen hacia atrás a través de los codificadores inferiores, de modo que cada capa aprende a servir a toda la jerarquía 3. Un método de regularización llamado SIGReg evita que el sistema colapse en una representación inútil durante el entrenamiento 2.
Este diseño en capas refleja cómo planifican los humanos. Puedes decidir conducir a una ciudad, luego imaginar qué carreteras tomar, y finalmente girar el volante — cada paso vive en un nivel diferente de detalle.
Mejores resultados en mundos simulados
Los investigadores probaron H-JEPA en cuatro entornos simulados, incluidas tareas de navegación y manipulación 3. En Visual AntMaze, una jerarquía de tres niveles aumentó las tasas de éxito del 18 por ciento al 73 por ciento, mientras usaba menos cálculo de planificación que un modelo JEPA plano 2.
Un análisis más detallado mostró que las mejoras provenían de dos fuentes: dividir la planificación a través de escalas de tiempo y permitir que los niveles superiores formen representaciones de objetivos más limpias 3. Añadir supervisión de dinámicas inversas también mejoró el rendimiento en videos de robots reales del conjunto de datos DROID, con mayor fidelidad de planificación fuera de línea a menor costo de cómputo .
El código de H-JEPA se ha publicado como una implementación en PyTorch, incluyendo una variante de aprendizaje autose-supervisado con parches enmascarados y una opción de entrenamiento de extremo a extremo 4.
Los datos clave
- H-JEPA apila múltiples modelos JEPA en una jerarquía para planificación multiescala
- En Visual AntMaze, una jerarquía de tres niveles elevó el éxito del 18% al 73%
- Cada nivel superior predice más lejos hacia adelante en su propio espacio latente aprendido
- El enfoque también mejoró la planificación en videos de robots reales del conjunto de datos DROID
- Todos los niveles se entrenan de extremo a extremo con gradientes que fluyen a través de la jerarquía
Fuentes
Noticias relacionadas
 Cómo funcionaGoogle abre TorchTPU, un backend nativo de PyTorch para TPUs en la nubeHerald of AIhttps://github.com/soumith, CC BY-SA 4.0, via Wikimedia Commons
Google abre TorchTPU, un backend nativo de PyTorch para TPUs en la nube
Una nueva pila de código abierto permite a los desarrolladores ejecutar modelos de PyTorch directamente en los chips TPU de Google, reemplazando el antiguo sistema PyTorch/XLA.
 Cómo funcionaCómo la nueva biblioteca de NVIDIA hace predicciones sin tablas de entrenamientoHerald of AI
Cómo la nueva biblioteca de NVIDIA hace predicciones sin tablas de entrenamiento
Structured Data Models de NVIDIA permite obtener predicciones precisas a partir de hojas de cálculo simplemente dándole ejemplos a la IA.
 Cómo funcionaLa startup de LeCun presenta H-JEPA: un modelo jerárquico del mundo para planificación visualHerald of AI
La startup de LeCun presenta H-JEPA: un modelo jerárquico del mundo para planificación visual
AMI publica su primera investigación con código y pesos abiertos, mostrando que apilar capas de predicción mejora notablemente la planificación a largo plazo en tareas visuales.