Investigadores de IA dejan que GPT conduzca un coche a In-N-Out
Tres ingenieros de Axiom colocaron el modelo de texto de OpenAI al volante de un Toyota Corolla, y realmente funcionó.
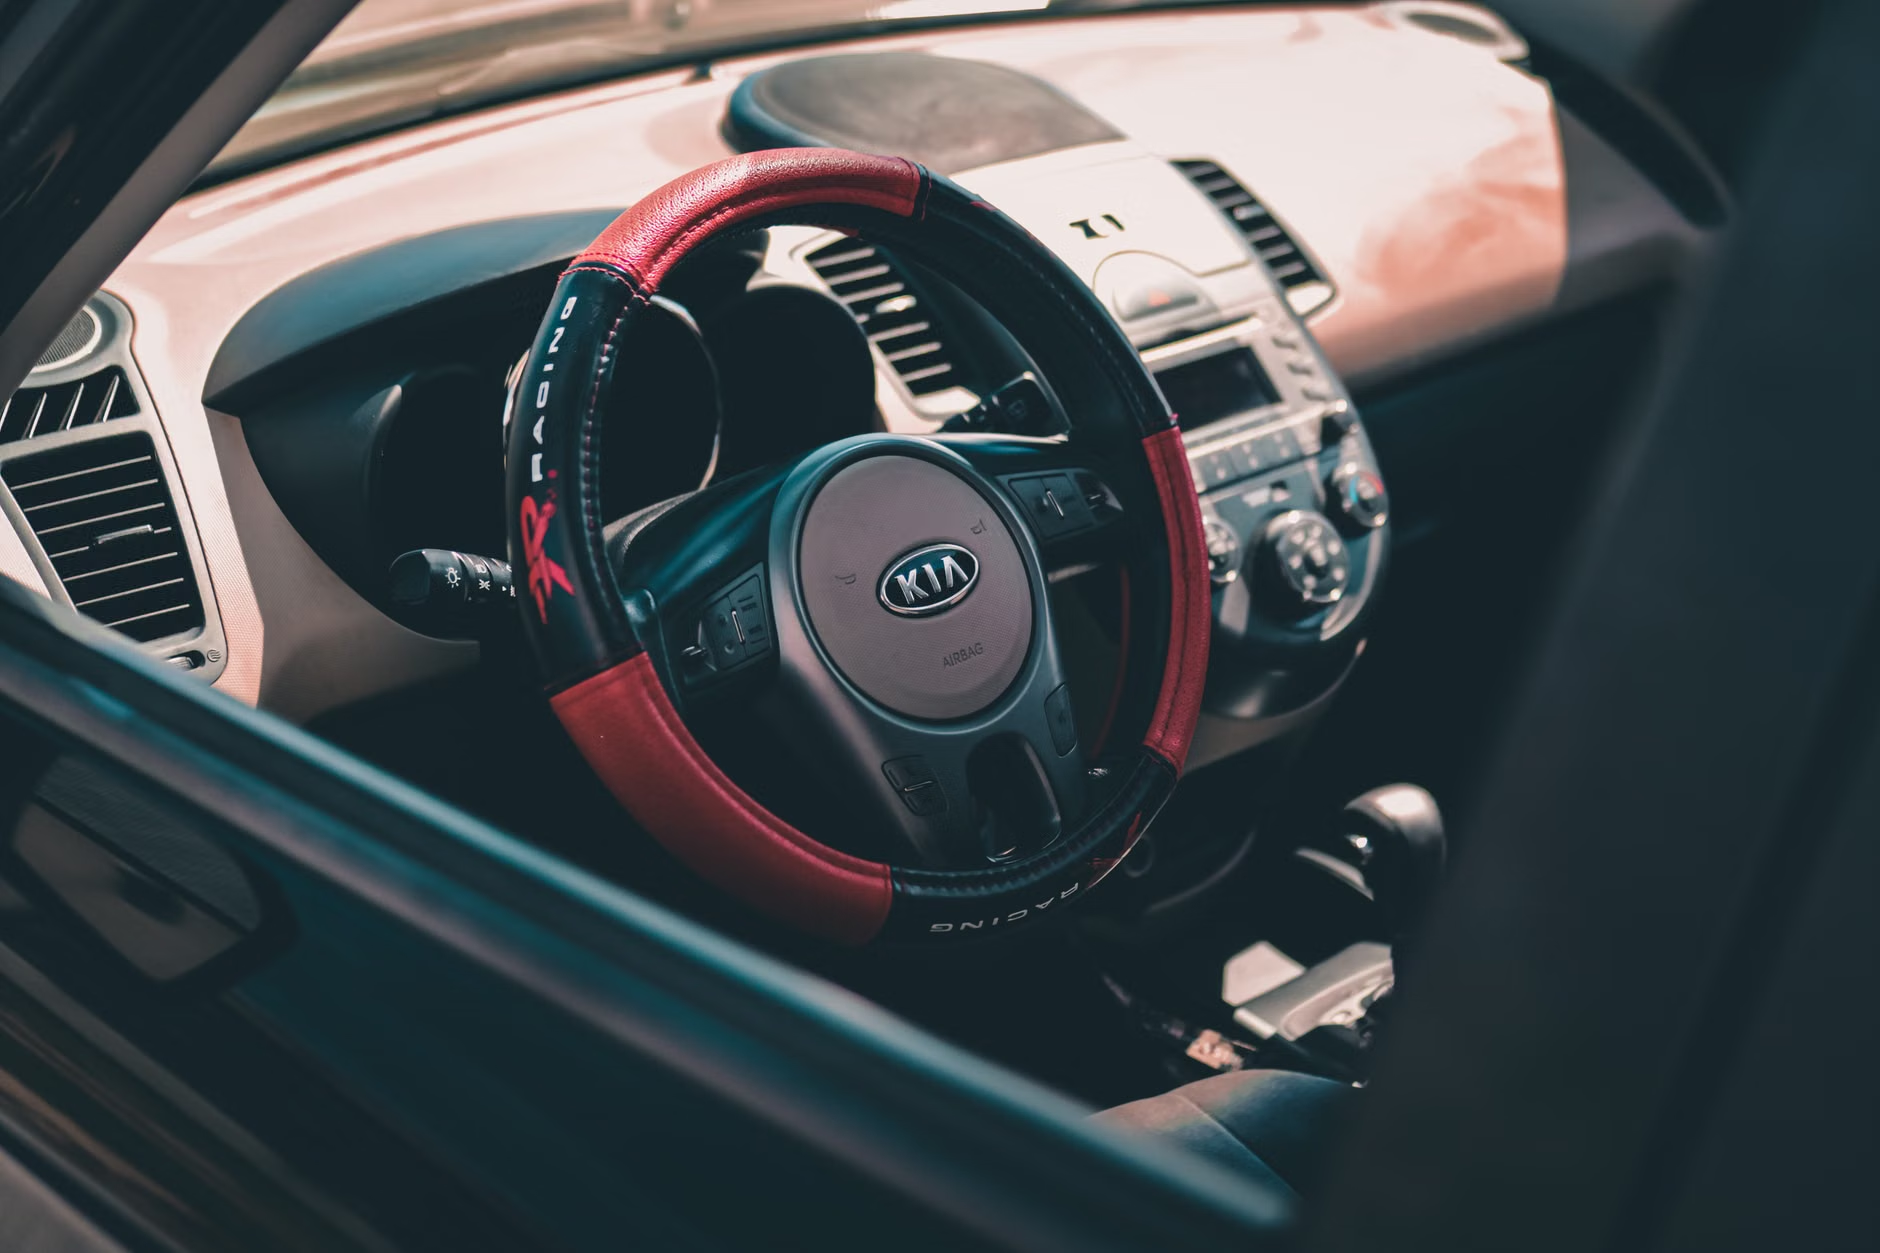
El experimento del drive-thru
Aditya Ramabadran, Simon Mahns y Tobias Gessler, tres ingenieros de IA de la startup Axiom, tenían hambre una tarde de domingo. En lugar de conducir ellos mismos hasta el laboratorio cercano de OpenAI GPT-6 Astra para ir a In-N-Out, conectaron el modelo de chat al volante del coche y lo dejaron navegar por las calles del área de la Bahía.
Montaron cámaras en el parabrisas, las conectaron a un portátil que ejecutaba Astra y vincularon la salida a la dirección asistida del Corolla. Un conductor de seguridad mantenía el pie a un pie del pedal del freno. El modelo, diseñado para texto y código, no para física, guió el coche lentamente pero con firmeza hasta la ventanilla del drive-thru.
Por qué importa
Los coches autónomos no son nuevos. Tesla y Waymo ya operan flotas con algoritmos diseñados específicamente para ello. Lo que mostró el equipo de Axiom es diferente: un modelo de propósito general, uno que nunca ha visto un coche ni una carretera, puede aprender a conducir conectando su entrada visual a controles físicos, sobre la marcha, sin entrenamiento previo para la tarea.
"Quizás la AGI ya esté aquí", dijo uno de los investigadores. La inteligencia general artificial, el objetivo de máquinas que igualen el razonamiento humano, sigue siendo una meta distante, pero este fue un paso concreto hacia la IA encarnada, donde los modelos interactúan con el mundo físico en lugar de solo simularlo.
La prueba de referencia
Después de la carrera de hamburguesas, el trío creó una prueba formal llamada DrivingBench. Prepararon un circuito sencillo en un aparcamiento y pusieron cuatro modelos al volante: Astra, Claude Fable 5.1, Grok y un modelo base.
Solo Astra completó el circuito, y muy lentamente. Claude llegó al 45 por ciento del recorrido. Grok solo logró el 11 por ciento. Los resultados sugieren que ampliar el entrenamiento multimodal (imágenes, vídeo, simulaciones 3D) da a los modelos una intuición física aproximada, pero aún tropiezan en la ejecución del mundo real.
Aprender haciendo
La verdadera sorpresa no fue que Astra condujera, sino que los modelos se adaptaron mientras avanzaban. "Los modelos realmente parecían estar ajustándose o aprendiendo en contexto basándose en sus errores", dijo Ramabadran. En lugar de seguir un conjunto de reglas preprogramadas, Astra refinaba sus entradas de dirección tras cada error, construyendo una comprensión rudimentaria pero funcional de causa y efecto.
El equipo advierte que esta capacidad es frágil. Un modelo de texto al volante de un coche de dos toneladas es un experimento de altas apuestas: funciona en un aparcamiento pero podría no sobrevivir a una carretera real. Aun así, la implicación es clara: a medida que los modelos multimodales mejoren en el razonamiento sobre el mundo físico, podrían abrirse paso en la robótica, los sistemas autónomos y otras áreas donde la percepción se encuentra con la acción.
Por ahora, los investigadores están contentos con su In-N-Out. La hamburguesa sabía bien. La conducción fue más lenta de lo que lograría cualquier humano, pero era indudablemente suya.
Los datos clave
- Tres ingenieros de Axiom usaron GPT-6 Astra para conducir un Toyota Corolla a In-N-Out en el área de la Bahía
- Un conductor de seguridad estuvo presente durante todo el experimento
- Prueba DrivingBench: solo Astra completó el circuito del aparcamiento; Claude llegó al 45%, Grok al 11%
- Los modelos aprendieron adaptándose a los errores en tiempo real, no a partir de datos de conducción preentrenados
- La capacidad proviene del entrenamiento multimodal, no de instrucciones específicas para la tarea
Fuentes
Cada dato de esta noticia viene de la fuente de arriba.
Noticias relacionadas
 Hecho con IAPor qué la IA temprana fue diseñada para ser aleatoria — y por qué dejamos de gustarlaHerald of AI
Por qué la IA temprana fue diseñada para ser aleatoria — y por qué dejamos de gustarla
Un historiador del MIT demuestra que las 'alucinaciones' de la IA actual se remontan a los años cincuenta, cuando los ingenieros construyeron deliberadamente máquinas capaces de cometer errores creativos.
 Nuevos modelosStepFun publica pesos abiertos para su modelo Step 5 Preview de 600BHerald of AI
StepFun publica pesos abiertos para su modelo Step 5 Preview de 600B
El laboratorio de IA chino ha puesto a disposición su gran modelo Mixture-of-Experts para autoalojamiento, dirigido a desarrolladores que crean agentes de codificación y herramientas financieras.
 Nuevos modelosLa IA encuentra fallos críticos en PHP y desencadena respuesta global de parcheoHerald of AI
La IA encuentra fallos críticos en PHP y desencadena respuesta global de parcheo
OpenAI afirma que los modelos de IA de última generación descubrieron dos vulnerabilidades críticas en PHP antes de que los atacantes pudieran hacerlo, lanzando un esfuerzo de defensa coordinado a nivel mundial.
 Cómo funcionaOmnara ofrece alternativa de código abierto a agentes de IA gestionadosHerald of AI
Omnara ofrece alternativa de código abierto a agentes de IA gestionados
Una nueva plataforma autoalojable permite a los desarrolladores ejecutar agentes de IA en cualquier modelo sin depender de servicios propietarios.