La startup de LeCun presenta H-JEPA: un modelo jerárquico del mundo para planificación visual
AMI publica su primera investigación con código y pesos abiertos, mostrando que apilar capas de predicción mejora notablemente la planificación a largo plazo en tareas visuales.
Un primer resultado de la startup de LeCun
AMI (Advanced Machine Intelligence), la startup de modelos del mundo de Yann LeCun, ha publicado su artículo de investigación debut. El artículo introduce H-JEPA, un modelo jerárquico del mundo para planificación visual, coautorado junto con investigadores de la Universidad de Nueva York, INRIA París y la Universidad Brown. Junto con el artículo, el equipo ha publicado en Hugging Face el código completo y los pesos del modelo preentrenado.
La idea se gestó desde que LeCun propuso por primera vez JEPA jerárquica (Arquitectura Predictiva de Incrustación Conjunta) en 2022 durante su etapa en Meta. La idea central es sencilla: en lugar de pedirle a un solo modelo plano que se encargue de todo, desde los objetivos generales hasta los mínimos movimientos físicos, se apilan múltiples capas, cada una responsable de una escala de tiempo diferente.
Cómo funciona la jerarquía para la planificación
En H-JEPA, cada capa tiene su propio codificador de estado, codificador de acción y predictor. La capa más baja lee imágenes en bruto; las capas superiores abstraen más, conservando solo la información relevante a su escala de tiempo. Al planificar, la capa superior formula un plan amplio a largo plazo y envía hacia abajo un estado intermedio previsto como subobjetivo. Las capas inferiores refinan luego ese subobjetivo en acciones realmente ejecutables.
Esta división del trabajo refleja cómo los humanos planifican un viaje: primero decides el destino y el vuelo, después averiguas qué taxi tomar y, por último, te centras en dónde colocar cada pie en las escaleras.
Los resultados son llamativos. En la tarea de simulación Visual AntMaze, un H-JEPA de tres capas logró un 73 por ciento de tasa de éxito, frente al 18 por ciento de un modelo de una sola capa 1. El enfoque jerárquico también ofreció un mejor rendimiento con menor costo computacional de planificación en múltiples tareas de simulación.
Resolver un problema clásico de la inteligencia artificial
Entrenar modelos del mundo jerárquicos conlleva un riesgo bien conocido llamado colapso de representación, donde el modelo comprime todas las entradas en un vector idéntico y, en realidad, no aprende nada útil. Para contrarrestarlo, H-JEPA se basa en SIGReg, una técnica propuesta anteriormente por el equipo de LeCun en LeJEPA, que restringe cómo se distribuyen las representaciones para que distintos estados permanezcan distinguibles 3.
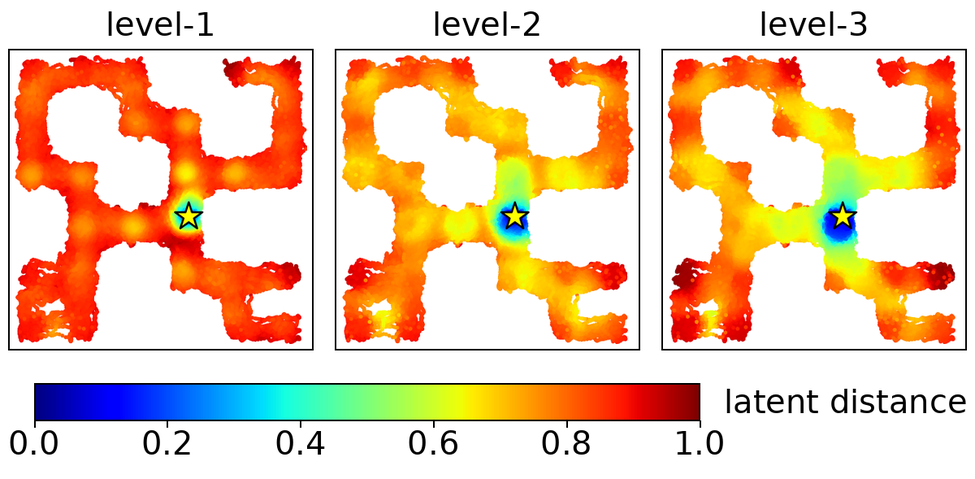
Las capas se entrenan juntas de principio a fin, conectadas por esos subobjetivos: la capa alta predice un estado futuro, la capa baja proyecta esa predicción al espacio de alto nivel, la compara con el subobjetivo asignado y ajusta sus acciones en consecuencia. Curiosamente, en los experimentos del laberinto los investigadores observaron que la capa alta dejaba progresivamente de rastrear detalles de bajo nivel como la postura de las patas, concentrándose en su lugar en la estructura relevante para la tarea del entorno.
Por qué importa que sea de código abierto
LeCun hizo de la apertura un principio fundacional de AMI, y H-JEPA da cumplimiento a ese compromiso. Los investigadores pueden descargar el código y los pesos directamente y reproducir los experimentos de planificación sin necesidad de acceso propietario. En un campo aún dominado por investigaciones cerradas de grandes laboratorios, esa transparencia resulta notable.
El artículo enumera a los autores Wancong Zhang, Basile Terver, Mike Rabbat, Yann LeCun y Randall Balestriero, lo que indica que se trata de una colaboración entre industria y academia, no de un esfuerzo aislado de un solo laboratorio.
A medida que la investigación sobre modelos del mundo avanza desde la teoría hacia sistemas prácticos de planificación, H-JEPA brinda a la comunidad su primer plan jerárquico abierto sobre el cual construir.
Los datos clave
- H-JEPA logra 73% de éxito en Visual AntMaze vs 18% para un modelo de una sola capa
- El código completo y los pesos preentrenados están disponibles en Hugging Face
- El modelo apila múltiples capas de JEPA para planificar a diferentes escalas de tiempo
- Se utiliza SIGReg para evitar el colapso de representación durante el entrenamiento
- Coautorado con investigadores de NYU, INRIA París y Brown University
Fuentes
Si esta noticia te afecta a ti o a tu empresa, o usa algo que te pertenece, pide una corrección o que se retire. Cómo funcionan las solicitudes
Sigue leyendo
 PersonasYann LeCun apuesta a que los chatbots son un callejón sin salida por mil millones de dólaresHerald of AIJérémy Barande, CC BY-SA 2.0, via Wikimedia Commons
Yann LeCun apuesta a que los chatbots son un callejón sin salida por mil millones de dólares
El ganador del Premio Turing dejó Meta para construir una IA basada en modelos del mundo, y los inversores le han entregado mil millones de dólares para demostrarlo.
 Apps y productosMeta lleva el emulador Cuttlefish de Android para Mac con Apple SiliconHerald of AIMallikarjunasj, CC BY-SA 4.0, via Wikimedia Commons
Meta lleva el emulador Cuttlefish de Android para Mac con Apple Silicon
Significa que ahora el software para Android puede probarse en teléfonos virtuales muy parecidos a los reales que se ejecutan directamente en computadoras Apple.
 Cómo funcionaH-JEPA permite a la IA planificar en múltiples niveles de abstracciónHerald of AIFigure: Zhang et al., arXiv:2610.06805, CC BY 4.0
H-JEPA permite a la IA planificar en múltiples niveles de abstracción
Un nuevo enfoque jerárquico permite a la IA razonar sobre movimientos a corto plazo y objetivos a largo plazo al mismo tiempo.